アトラックラボ、建設・プラント現場の「変化」をAIで自動把握するレールドローンシステムを開発

株式会社アトラックラボは、建設現場やプラントの状況を自動で確認し、その変化をAIが読み取る新しいシステムを開発しました。このシステムは、自社開発のAI自律制御システム「AT-SYNAPSE」と、画像から情報を読み取るVLM(Vision Language Model/画像言語モデル)を組み合わせた、レールドローンによる自動巡回システムです。
このシステムを使うと、現場に設置されたレールの上をレールドローンが定期的に動き、カメラとLiDAR(光による測量技術)で現場の様子を継続的に記録します。集められた画像やデータはAT-SYNAPSEに送られ、VLMが工事の進み具合や資材、設備の配置、さらには前回の巡回時からの変化を読み取り、分かりやすい言葉で説明します。
同じ場所から繰り返しデータを取るため、撮影の条件が毎回同じになり、現場の「いつ、どこが、どのように変わったのか」を確認しやすくなります。これにより、現場の巡回や写真の整理、状況の確認にかかる手間を減らし、少ない人数でも現場を管理できるようになることを目指しています。
開発の背景
建設現場やプラントでは、工事の進み具合や設備の状況、安全管理、報告のために、担当者が現場を回り、写真や動画を記録しています。しかし、広い現場を定期的に回るには多くの時間と人手が必要です。また、撮影する場所や角度が毎回違うと、昔の写真と比べて変化を見つけるのが難しくなります。大量にたまった記録の中から必要な情報を見つけ出し、人の目で変化を確認する作業も大きな負担となっています。
空を飛ぶドローンは広い範囲を撮影できますが、飛べる時間や充電、安全管理、そして建物の中や狭い場所での使用には制限があります。
そこでアトラックラボは、決まった道を安定して走れるレールドローンと、状況を認識して判断するAT-SYNAPSEを組み合わせ、現場を継続的に記録し、AIが変化を読み取る自動巡回システムを開発しました。
システムの主な特長
レールドローンによる決まった経路の自動巡回
レールドローンは、建設現場やプラントに設置されたレールの上を自動で巡回します。同じ経路を繰り返し走るため、いつも同じ位置や角度で撮影でき、工事の進み具合や設備の状況を時間ごとに比べやすくなります。レールには、市販されている30mm角のアルミフレームを使うことができ、建物や設備の形、確認したい範囲に合わせて自由に経路を作れます。
カメラとLiDARで現場を継続的に記録
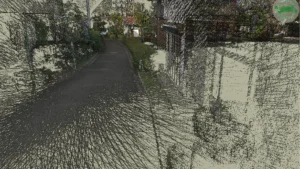
ドローンに搭載されたカメラで画像や動画を撮るだけでなく、LiDARで周囲の形や物までの距離も測ります。画像に加えて、空間の情報も手に入れることで、工事の対象、資材、設備、配管、通路などがどのような位置関係にあるかを含めて、現場を詳しく記録できます。
VLMが工事の状況や設備の状態を読み取る
VLMはカメラの画像を分析し、画像の中にある工事の対象物、資材、設備、作業する場所などを認識します。画像の内容を分かりやすい言葉で説明するため、人がたくさんの画像を一枚ずつ確認する手間が省け、必要な情報を早く把握できます。
時間ごとの比較で現場の「変化」を把握
異なる日に撮られた画像を比較し、前回の巡回からどこが変わったのかをVLMが読み取ります。工事の進み具合、資材の移動、仮設の設備が置かれたり撤去されたりしたこと、設備の見た目や周りの状況などの変化を文章で整理します。単に現場を撮影するだけでなく、「何が変わったのか」を確認できるシステムとして、工事や設備の管理を助けます。
AT-SYNAPSEによる認識・判断・制御の連携
AT-SYNAPSEは、アトラックラボが独自に開発したAI自律制御システムです。レールドローンのカメラやLiDARから情報を受け取り、VLMによる画像の理解、巡回状況の判断、ドローンの走行制御を一つのシステムで連携させます。
Webブラウザから現場を遠隔で確認
LTEやWi-Fiを使ってレールドローンに接続することで、パソコンやタブレットのWebブラウザからカメラの映像、ドローンの状態、AIによる分析結果を確認できます。現場から離れた場所でも、巡回の状況や現場の変化を把握できる遠隔での監視環境を作ることができます。
システムの処理イメージ
システムがどのように動くかを見てみましょう。

- レールドローンが決められた経路を自動で巡回します。
- カメラとLiDARを使って画像や空間情報を取得します。
- 取得したデータは、日時や撮影した場所と結びつけて記録されます。
- VLMが工事の状況や設備の状態を認識し、説明します。
- 過去の画像と比較し、現場の変化した部分を抜き出します。
- 分析された結果は、Webブラウザ上で確認できます。
想定される用途
このシステムは、次のような場面で役立つことが期待されます。
-
建設現場での工事の進み具合の確認
-
プラントでの設備の状態記録
-
決まった場所や経路での工事・点検の記録
-
資材や仮設設備の配置確認
-
過去の画像と現在の画像を比較すること
-
現場の責任者や発注者による遠隔での確認
-
夜間や人がいない時間帯の巡回監視
-
トンネル、地下設備、狭い場所などの記録
VLMによる分析結果は、現場の担当者が確認したり判断したりするための情報として使われます。工事の品質、設備の維持管理、安全性に関する最終的な判断は、担当者が行うことになります。
今後の展開
アトラックラボは今後、建設現場やプラントでの実際の検証を通じて、自動巡回、カメラ・LiDARによるデータ取得、VLMによる状況認識と時間ごとの比較の精度をさらに高めていきます。
さらに、自動巡回のスケジュールの設定、変化があった場合の通知、記録の検索、日報や点検報告書の自動作成、BIM・CIMや施工・設備管理システムとの連携も検討される予定です。
レールドローンとAT-SYNAPSEを組み合わせ、「ロボットが現場を見て、記録し、変化を説明する」次世代の巡回管理システムとして、建設、インフラ、プラントの分野での活用を進めていく方針です。
株式会社アトラックラボについて
株式会社アトラックラボは、「危険な仕事、不快な仕事を、ロボットとAIの手に。」という目標を掲げ、ドローンやUGV(無人車両)、USV(無人船舶)といった無人機にAIを組み込む「Physical AI」を主な技術とするフィールドロボットSIerです。
ロボットの企画、設計、開発から、AIシステム、自動制御、遠隔操作、実証実験(PoC)、そして現場への導入までを一貫して提供し、建設、インフラ、プラント、物流、防災といった分野でのDX(デジタルトランスフォーメーション)を進めています。
会社名:株式会社アトラックラボ
所在地:埼玉県入間郡三芳町藤久保16-37
代表者:代表取締役 伊豆智幸
事業内容:フィジカルAIソリューション、ドローン・UGV・USV・アバターロボット開発、AI・ROS 2開発、ロボットシステムインテグレーション、電子回路・組み込みシステム開発
お問い合わせ先:sales@attraclab.com