アトラックラボ、NVIDIA DGX Sparkでオフライン対応のAI自律制御システムを構築

アトラックラボ、NVIDIA DGX Spark上で「AT-SYNAPSE」のローカルAI環境を構築
株式会社アトラックラボは、NVIDIAのコンパクトなAIスーパーコンピューター「NVIDIA DGX Spark」を活用し、自社開発のAI自律制御システム「AT-SYNAPSE」を動かすローカル大規模言語モデル(LLM)および視覚言語モデル(VLM)環境を構築しました。この新しい環境により、映像や現場データを外部に送ることなく、AIが現場で判断を下す「オフライン対応フィジカルAI」が実現します。
背景:高性能AIの現場導入における課題
これまでの高性能AIシステムは、ロボットが取得したカメラ映像やセンサー情報をインターネット経由でクラウドAIサービスに送ることが一般的でした。しかし、建設現場、山間部、地下施設、災害現場など、通信が不安定な場所や、機密性の高いデータを外部に送れない場所では、高性能AIの導入が難しいという課題がありました。
また、クラウドAIを利用する場合、通信の遅れ、サービス障害、利用制限、APIの変更、そして利用量に応じた費用などが運用上の負担となることもあります。
アトラックラボは、これらの課題を解決するため、NVIDIA DGX Spark上でオープンなLLMやVLMを動かし、「AT-SYNAPSE」から現場でAIを利用できる環境を開発しました。
システムの概要
このシステムでは、NVIDIA DGX Sparkが「AT-SYNAPSE」の「Brain on Desktop」として機能します。LLM/VLMの実行にはOllamaを採用し、今回の検証では「Qwen3.6 35B-A3B」というモデルを使用しました。
ロボットとNVIDIA DGX SparkはROS 2というシステムとMCP(Model Context Protocol)でつながり、ローカル環境で以下の処理を行います。
-
ロボットのカメラ画像の取得
-
RGB画像と深度情報の統合的な理解
-
画像内の物体や周囲の状況の認識
-
音声やテキストによる指示の理解
-
状況に応じた行動の計画と推論
-
ROS 2ツールの選択と呼び出し
-
ロボットへの移動・停止・ナビゲーション指示
-
音声による応答
-
認識内容、判断理由、実行結果の記録
これらの処理内容は「AT-SYNAPSE Web Console」でリアルタイムに確認でき、ロボットが「何を見て、どう理解し、なぜその行動を選んだのか」を映像や機体の状態と合わせて把握できます。

検証の結果
ロボットの計画・推論
「AT-SYNAPSE」が周囲の状況を理解し、必要なツールを選び、次の行動を決める計画・推論処理では、毎秒64.3トークンという生成速度を記録しました。これにより、ローカル環境でもロボットとの自然な会話、状況判断、ツールの選択などを実用的な速さで処理できることが確認されました。
VLMによる対象物の認識
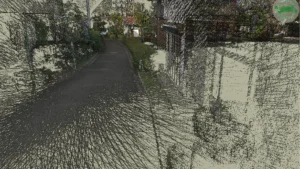
RealSenseカメラで取得した画像を「Qwen3.6 35B-A3B」に入力し、画像内の対象物を検出・特定し、内容を説明する検証を行いました。約4.5秒で画像内の対象物を検出し、正しく回答。回答の生成速度は毎秒約64トークンでした。単に画像全体を説明するだけでなく、「何があるのか」「対象物がどこにあるのか」を理解して回答できるため、ロボットによる探索や点検などに応用できます。
RealSenseカメラのRGB画像とDepth情報の統合理解
Intel RealSenseカメラから得られるRGB画像とDepth(深度)フレームを「AT-SYNAPSE」に入力し、映像に映る物体の種類だけでなく、その物体までの距離や位置関係を理解できる機能が追加されました。この機能により、周囲の物体の認識、対象物までの距離の把握、最も近い障害物の特定、移動可能な空間の判断、対象物へ接近するための行動計画、障害物を考慮した安全停止などが可能になります。
ローカルLLM/VLMの主な利点
ローカル環境でLLM/VLMを実行することで、多くのメリットが生まれます。
-
さまざまな現場で、ロボットが考え続けられる: カメラ映像や設備情報などをローカルで処理するため、工場や研究施設など、データを外部に送れない環境でもLLM/VLMを利用できます。
-
通信が不安定な場所でも、AIが動き続ける: モデルを一度導入すれば、通常時の推論処理はローカルで完結します。山間部や災害現場など、インターネット接続が難しい場所でも、ロボットの認識・判断機能が継続します。
-
現場の稼働が、外部サービスに左右されにくい: 推論処理をローカルで行うため、クラウドAIサービスの障害やメンテナンス、API変更などによってロボットが動かせなくなるリスクを減らせます。
-
現場に必要な応答性能を設計しやすい: 映像やセンサーデータを外部サーバーとやり取りしないため、通信の混雑や遅延の影響を受けにくいです。用途に応じた応答時間を事前に検証し、管理しやすくなります。
-
AIの利用量が増えても、費用を予測しやすい: 推論処理を自社環境で行うため、クラウドAIの利用量に応じたAPI費用を抑えられます。AIの利用頻度が高いロボットでも、運用コストが見通しやすくなります。
-
用途に合ったオープンモデルを柔軟に選べる: Ollamaを利用することで、必要な精度や応答速度に応じて複数のオープンLLM/VLMを切り替えられます。特定のクラウドAIや単一のモデルに縛られず、新しいモデルも導入しやすい構成です。
NVIDIA DGX Sparkの活用
NVIDIA DGX Sparkは、CPUとGPUを統合した「NVIDIA GB10 Grace Blackwell Superchip」と128GBのメモリを搭載した、コンパクトなAIコンピューターです。これをロボットの「頭脳」として使うことで、ロボット本体に大きなGPUコンピューターを積むことなく、大規模なLLM/VLMを利用できます。これにより、ロボット本体の重さや消費電力を抑えつつ、高度な画像認識や推論処理を現場の近くで行うことが可能になります。
想定される活用分野
このローカルAI技術は、以下のような分野での活用が期待されます。
-
建設現場やインフラ設備の点検ロボット
-
災害現場や危険区域へ向かう調査ロボット
-
機密情報を扱う研究施設内のロボット
-
工場や物流倉庫内の搬送・巡回ロボット
-
農業・林業向けのフィールドロボット
-
医療施設や公共施設の案内・巡回ロボット
-
通信環境が限られる地域で動くドローン(UAV)、無人車両(UGV)、無人船舶(USV)
-
ローカルLLM/VLMを利用したロボット研究・教育
今後の展開
アトラックラボは今後、オープンLLM/VLMの比較検証を進め、量子化方式、コンテキスト長、画像解像度、推論速度などを詳細に比較します。また、RGB画像とDepth情報を活用した対象物までの距離推定、物体探索、障害物回避、移動計画など、認識結果を実際のロボットの行動に結びつける機能を強化していく予定です。
自社開発のフィールドロボット「AT-CART8」をはじめ、ドローン(UAV)、無人車両(UGV)、無人船舶(USV)へ順次展開し、クラウドAIやインターネット接続に頼らないローカルフィジカルAIの社会での利用を進めていく方針です。
株式会社アトラックラボについて
株式会社アトラックラボは、ドローン、無人車両、無人船舶などのフィールドロボットにAIを組み合わせ、危険な作業や不快な作業から人々を解放することを目指すフィールドロボットSIerです。ROS 2やArduPilotといったオープンソース技術を積極的に使い、AI、ロボティクス、通信、GISを統合したシステムの設計・開発や、短期間での実証実験(PoC)構築を行っています。
-
会社名:株式会社アトラックラボ
-
所在地:埼玉県入間郡三芳町藤久保16-37
-
代表者:代表取締役 伊豆智幸
-
事業内容:無人機の設計、AI・通信・GIS技術を用いたシステム開発、フィールドロボットSIer業務
-
お問い合わせ:sales@attraclab.com